PG关注到,NXP在2026年7月3日的博客中介绍与Applied EV的软件定义车辆合作。文章围绕Digital Backbone集中控制架构和第六代Blanc Robot平台,讨论如何把感知、车辆运动、诊断、电源和执行层组织起来,服务商业与工业环境中的自主运输任务。
据原文说明,相关平台整合超过一百个NXP器件,S32G与S32K承担车辆网络、关键控制及管理等工作,i.MX应用处理器用于客户车内体验开发。文章披露的计划为最早在2026年第三季度开始初期部署,并将第六代Blanc Robot描述为与Suzuki合作开发、可面向多种运输用途的平台。
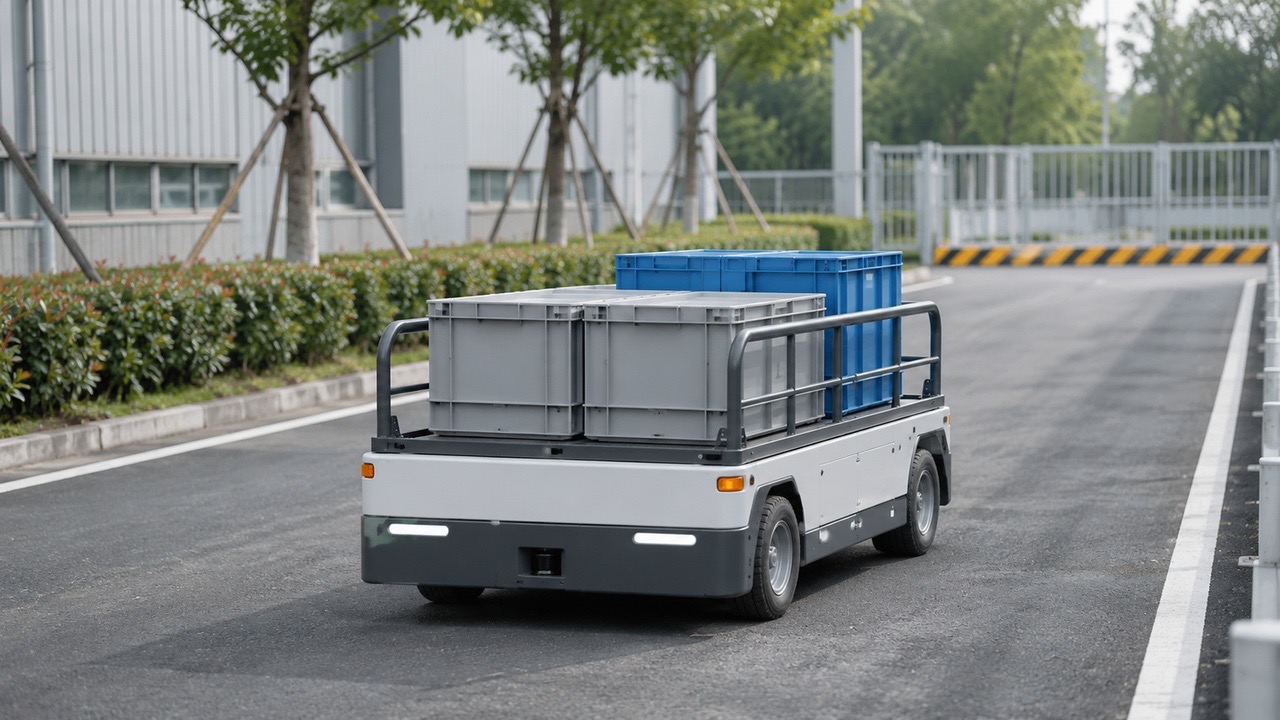
集中架构需要明确功能之间的关系
以下是围绕案例的独立工程观察。把多个功能集中到统一控制体系,可以减少分散接口带来的协调工作,同时也要求团队更清楚地描述资源分配。感知处理、运动指令、状态监测和通信分别需要多少带宽与执行时间,应在完整任务下测量,才能理解集成后的运行边界。
工业运输任务通常有明确的路线、载荷和作业节奏,适合以这些条件作为验证起点。车辆在空载与满载时的响应、站点停靠精度、障碍出现后的行为以及反复启停后的状态,分别涉及不同系统。清楚写出适用的运营环境,有助于让技术能力与客户实际流程对应。
集中控制也需要审视公共依赖。单个软件服务重启、通信链路异常或某条电源轨变化时,会影响哪些任务,适合在架构阶段形成图示与文字说明。这样,团队才能为需要持续工作的控制功能安排合适的恢复策略,并把诊断信息传递到运营人员能够理解的位置。
软件更新要进入车队管理流程
软件定义平台的一个重要方向,是通过软件持续增加或调整能力。对车队而言,每次更新还意味着配置、停机安排和结果核对。更新前应知道车辆当前版本与硬件组合,更新后应有一组基础任务确认其恢复到预期状态,让软件变化具备可追踪的运营身份。
不同客户的路线和装载方式可能存在明显差别,因此软件功能的复用也需要保留配置边界。哪些参数由平台方维护,哪些可以由集成商调整,哪些变更需要重新验证,适合在交付时说明。清楚的责任分配能够减少现场问题出现后在车辆、调度和网络之间反复猜测。
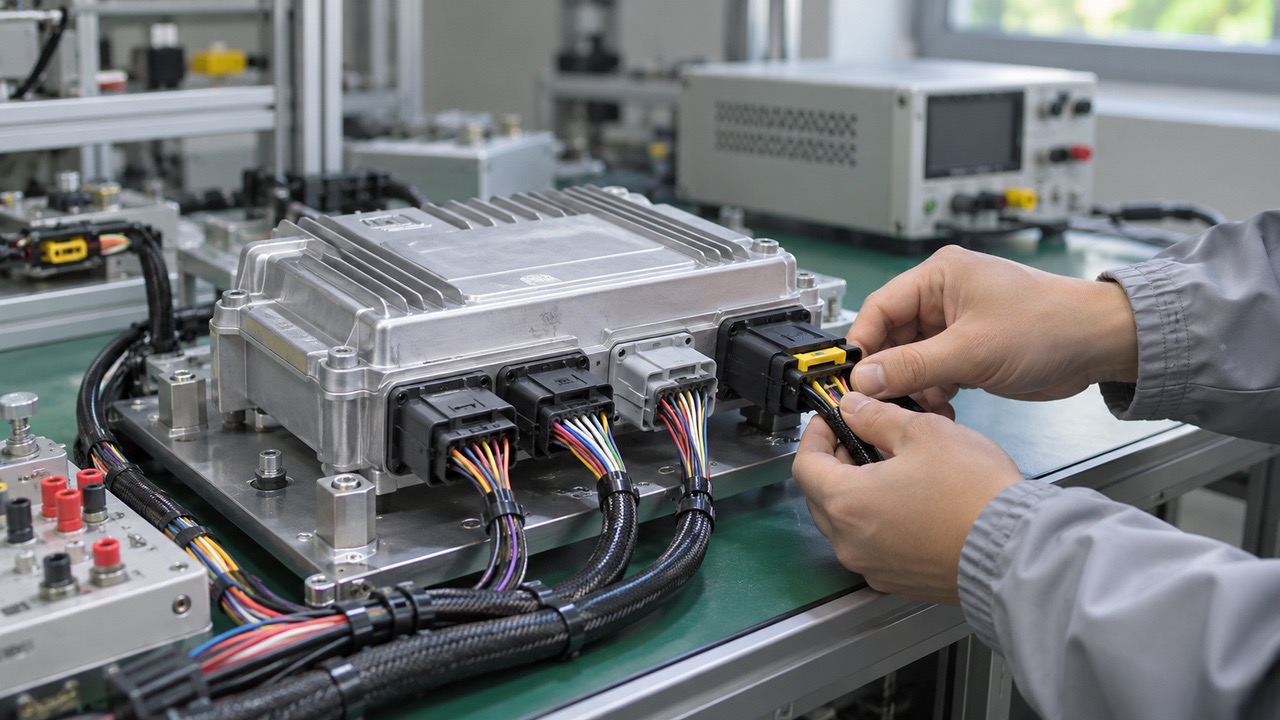
数据记录应优先回答运营中的具体问题。例如一次任务为何延迟、车辆为何停止、恢复运行需要哪些条件,都可以反向指导日志设计。日志并非越多越好,时间同步、事件关联与版本信息通常比零散截图更有帮助,也能让现场反馈进入下一轮产品改进。
量产准备包含车辆之外的环节
原型能够展示路线运行,持续运营还需要维护、备件与现场诊断方案。传感器清洁、连接器检查、软件恢复和关键模块替换,应与车辆设计共同考虑。若维护人员能按标准步骤确认状态,就更容易把计划停机与异常停机区分开,为车队安排提供稳定依据。
应用扩展也可以从平台接口出发。一个底盘适配新的货箱或工作模块时,重量、重心、供电与控制关系都会变化。平台化能够提供共同基础,而每种新组合仍需要明确自己的使用条件和验证材料,让客户知道哪些能力已经覆盖,哪些仍在集成阶段。
对采购与工程团队而言,案例中的计划时间还应与自己的项目节点区分。评估可以围绕样机可得性、文档、接口支持和测试条件展开,把开发演示、客户试运行和长期运维分别设置交付要求。这样的阶段划分,有助于让商业承诺建立在可审查的工程结果之上。
在PG看来,Applied EV案例展现了软件定义车辆向商业作业平台延伸的路径。集中计算、汽车级控制器件与持续软件更新需要共同服务一个目标:让车辆在明确条件下完成任务,并让客户能够维护、解释和持续改进这套系统。